ラベル 多軸体(polyaxial structures) の投稿を表示しています。 すべての投稿を表示

9/07/2026

テンセグリティの構造原理  第八章 多軸体の核構造 (虚空間)を抽出する

 3つのニュートラル(N)正多軸体には、共通する規則性があります。図25を参照しながら説明していきましょう。

各軸体には、複数の軸が平行に配列しています。N正六軸体では2本、N正十二軸体では3本、N正三十軸体では5本の軸が、それぞれ平行に並んでいることが分かります。図中の矢印はこれらの平行軸のベクトルを示しており、これが軸体の中心を通る一つの「座標軸」を形成しています。 さらに、視点を変えて観察していくと、同様の座標軸が複数交差していることにお気づきになるでしょう。
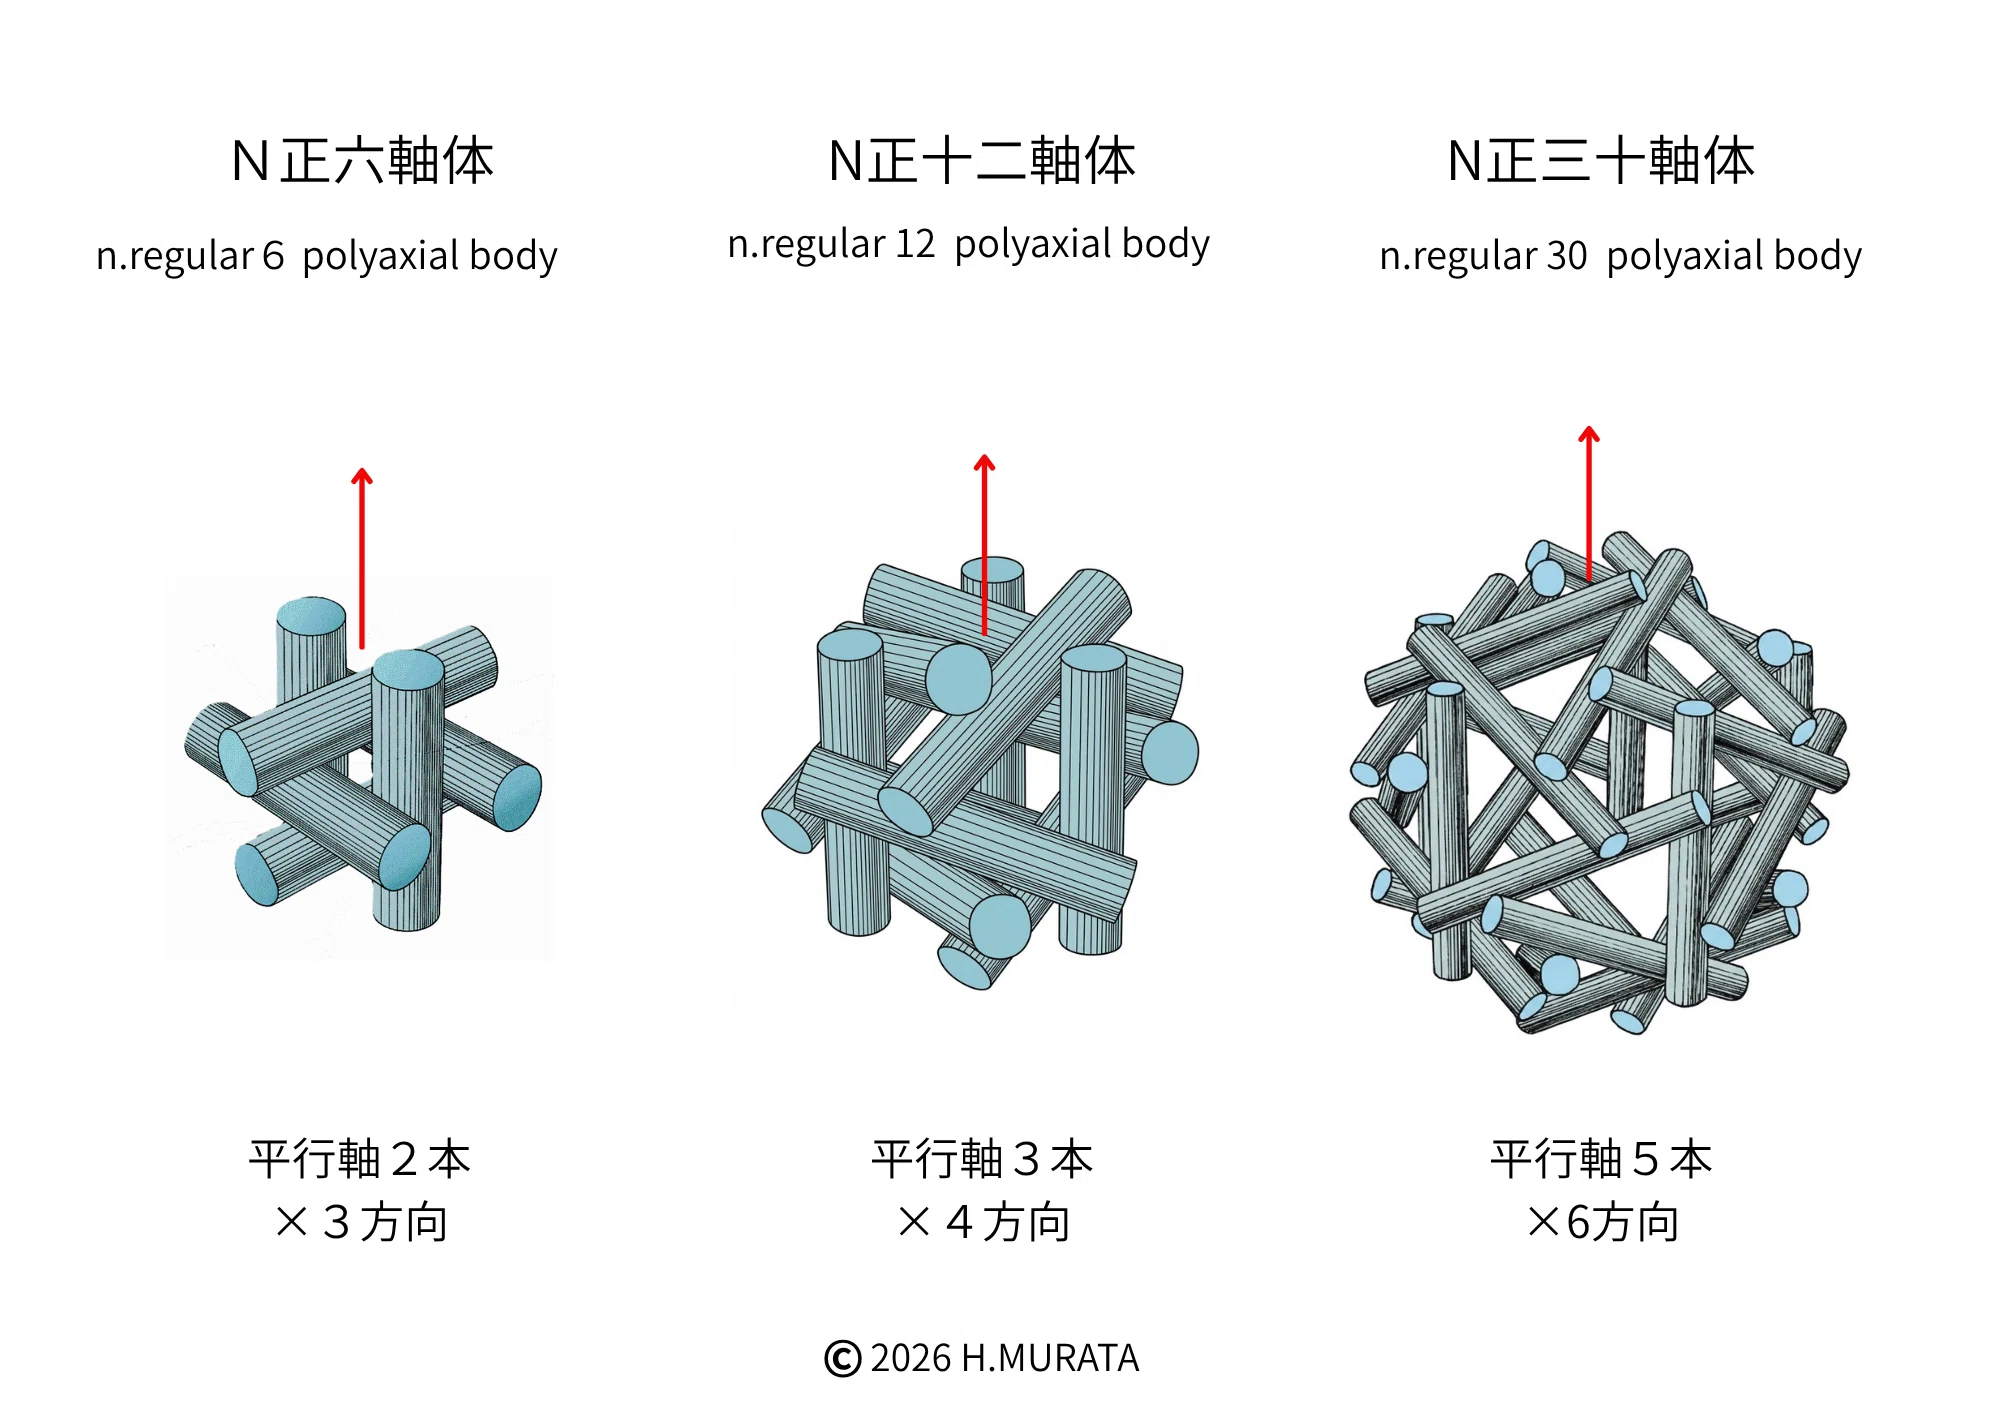
【図25:ニュートラル正多軸体における一座標軸】
N正六軸体の場合、2本の平行軸の組が3つあり、全体として3本の座標軸で構成されていることが容易に見て取れます。 N正十二軸体の場合は、3本の平行軸の組が4つ存在します。図中の軸の切断面を追っていくと、2組は簡単に見つけられるはずです。残りの組は切断面が視点からずれているため判別しにくいものの、全体で4組の平行軸があり、それらが示すベクトルは軸体の中心を通る4本の座標軸を形成しています。 N正三十軸体に至っては、この斜視図から全体の構成を把握するのは難しく、たとえ実物が手元にあったとしても、すべてのベクトルを正確に読み取るのは困難を極めるでしょう。 実際には、5本の平行軸の組が6方向に存在しており、それらが軸体の中心を通る6本の座標軸を形成しています。

軸の構成数が増えるほど構造は一見複雑に見え、ベクトルの読み取りも難しくなりますが、これらの規則性はすべて、軸体が内包する「核構造」に由来しています。以下、段階を追ってその実態を観察していくことで、理解がより深まるはずです。

次の段階として、軸の形状を変容させ、軸体を「充填」していきます。 これは、隙間のある軸組を密実な構造へと変え、内部の虚空間(隙間)を圧縮して閉じ込めることで、軸体の原型ともいえる核構造を浮かび上がらせるためです。

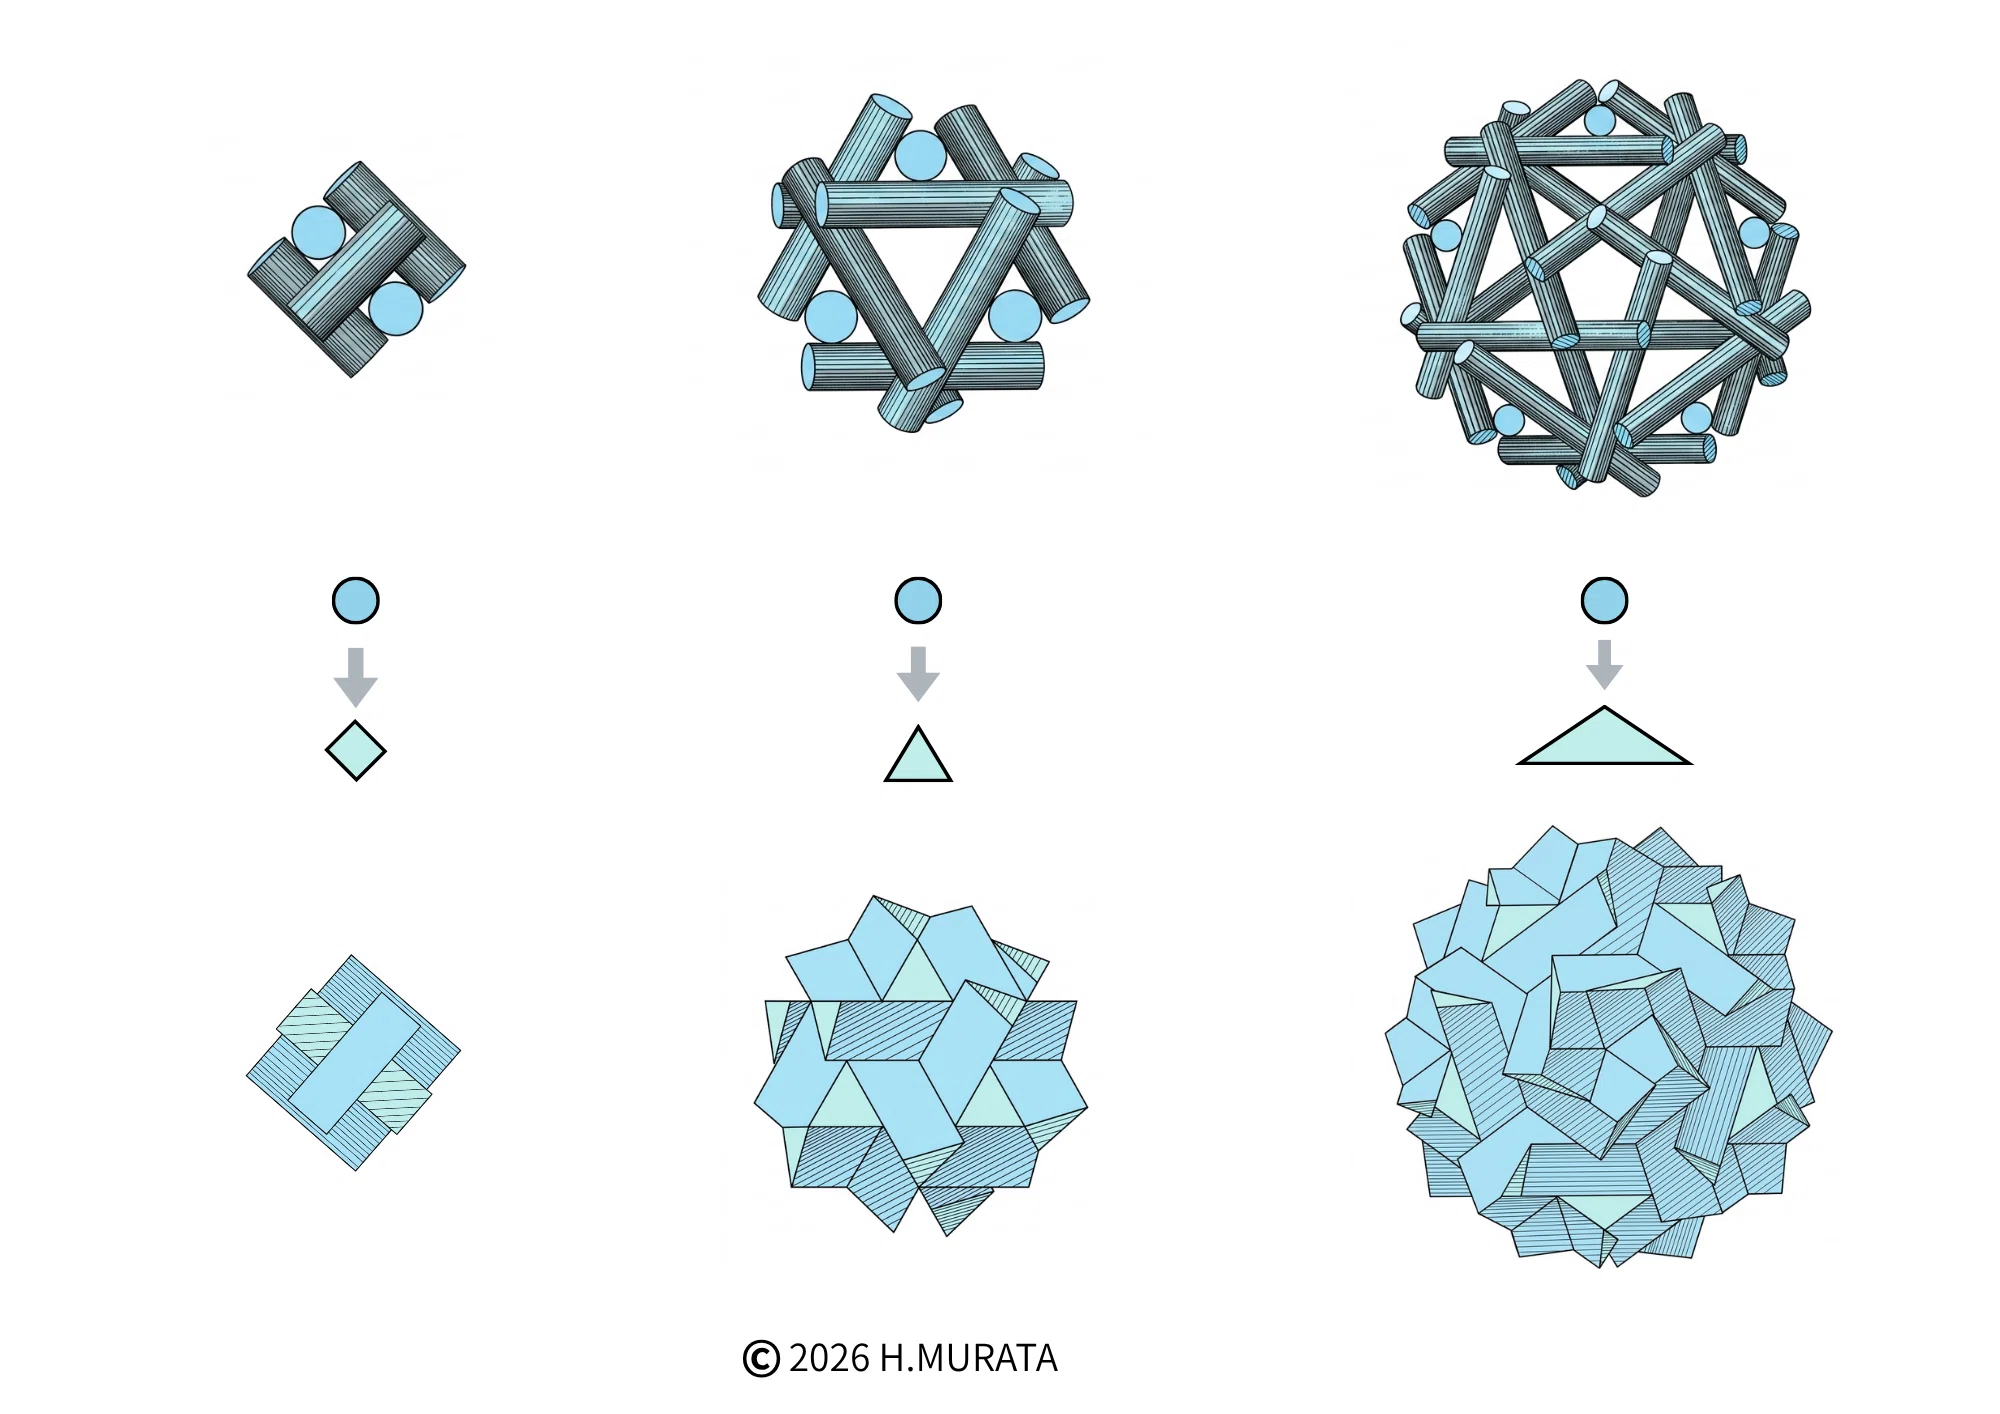
まずは、軸の充填化について図26を参照しながら説明しましょう。 図26(上段)は、各多軸体を座標軸の方向から見た平面図です。元の軸の断面は円形であるため、隣接・交差する他の軸との間には隙間が生じています。この隙間を埋めるべく、軸の断面形状を四角形や三角形へと変形させます。この操作をすべての軸に対して行うことで、軸体の外観は同図(下段)のように変容し、内部の隙間が完全に埋め尽くされ
ます。
【図26:軸形状の変容による軸体の充填】

ただし、平面図だけでは全容を把握しにくいため、立体的な外観がより分かりやすいよう、図27(上段)に斜視図を示します。

これを見ると、多軸体の内部が完全に密閉状態になっていることが分かります。結果として、多軸体は内部の虚空間(核構造)を包み込む「外殻」となり、同時にその核構造をかたどる「雌型(モールド)」の役割を果たすことになります。
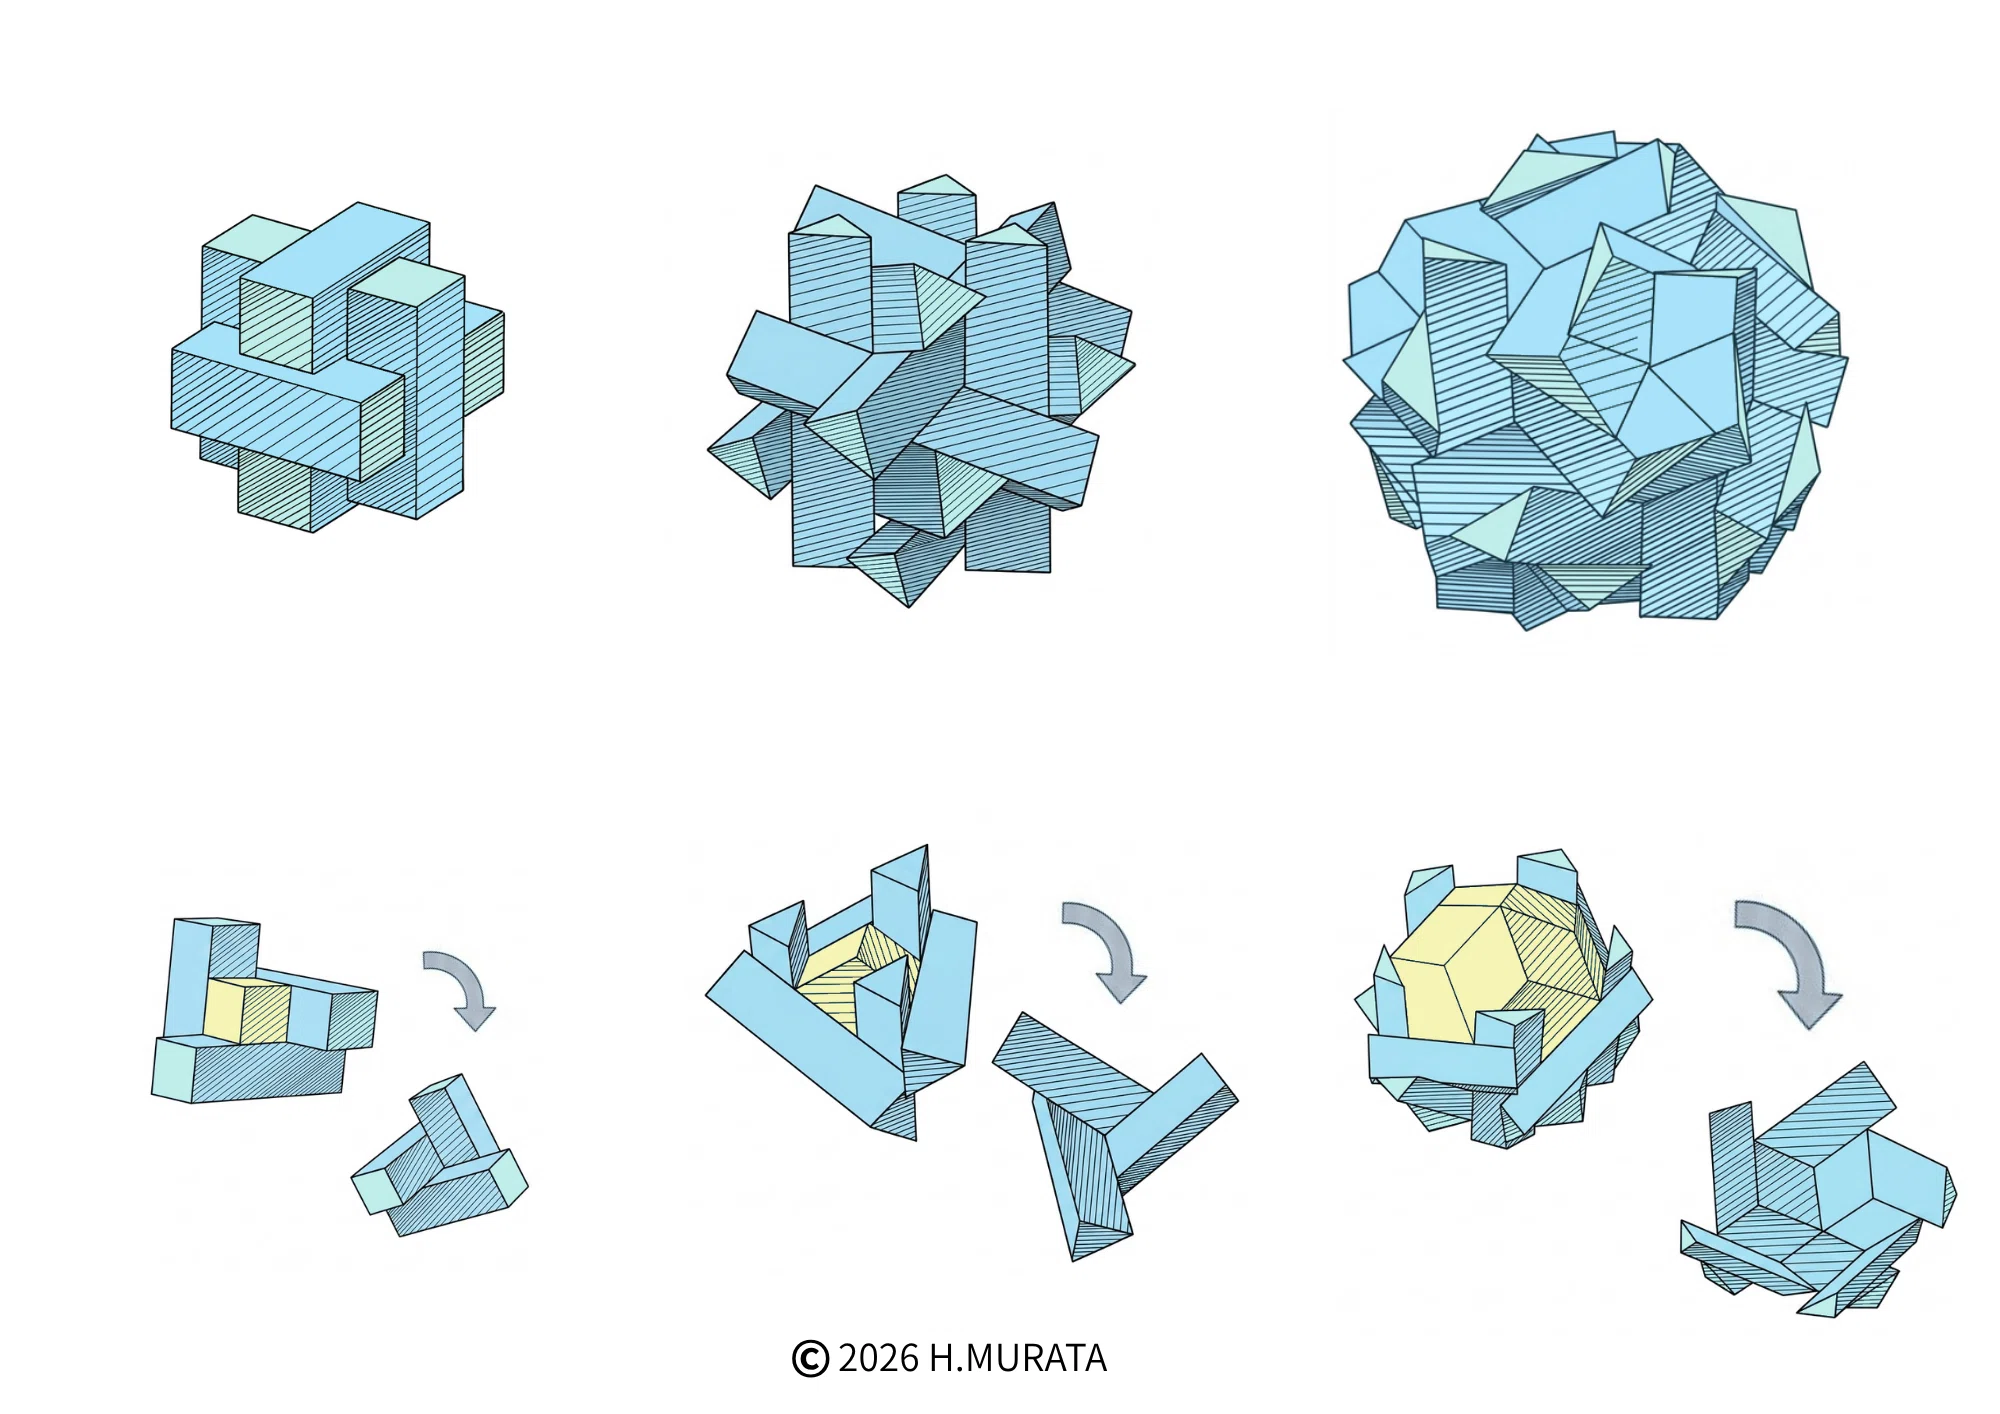
【図27:充填された軸体の展開】


それでは、雌型となった軸体を分解し、内部の核構造を取り出して観察してみましょう。図27(下段)がその状態を示しています。内部には、核構造として「ある種の多面体」が隙間なく収まっていたことが分かります。それは正方形や菱形で構成された多面体です。 N正多軸体の規則性を生み出してきた核構造である以上、これらの多面体にも当然、独自の規則性が潜んでいるはずです。

次章では、この規則性に合致する多面体を具体的に提示し、その特性について詳しく解説していきます。
この多面体こそが、テンセグリティ構造を形成するための「鍵」となる重要な要素です。この形体から導き出される多軸体によって論理的なテンセグリティ設計が可能となり、その特性を活用することで、造形の自由度は無限大に広がっていきます。 言わば、この核構造の発見こそが、新たなテンセグリティへの「突破口」となるのです。


8/22/2026

テンセグリティの構造原理  第七章 正多軸体(Regular polyaxial structures)の変容

正多軸体には、変容する性質があります。

正多面体に限りなく近い正多軸体は、視覚的には正多面体そのものに見えます(図13の正12面体に対応する正多軸体など)。 まずは、その状態からの変容を見ていきましょう。多軸体に外部から均一に『圧縮』をかけていくと、構造が密になり、全体としては相対的に小さくなっていきます。一方で、視点を「軸」に置くと、軸は徐々に太くなり、虚空間の大きさにも変化が生じます。つまり、軸の体積の増減によって虚空間が大きくなったり小さくなったりするのです。

ここでは変容の仕組みを俯瞰的に把握するため、全体に対する『圧縮』のプロセスに焦点を当てて説明していきます。

具体的に、正30軸体を例に変容を見ていきましょう(図22参照)。

限りなく正12面体に近い正多軸体(図中上段)から始めていきます。 この多軸体に外部から均一に圧縮をかけていくと、実際にはサイズが小さくなっていきますが、構造の変容が明確に伝わるよう、図中では各正多軸体を同じ大きさで表しています。

圧縮が進むにつれて、3つの軸の端部が互いに交差して成る「三角形の虚空間」は大きくなり、逆に5つの軸が互いに交差して成る「五角形の虚空間」は小さくなっていきます。 さらに圧縮をかけていくと、これ以上小さくできない、言い換えれば構造が保てない地点に達します。これが、構造的に『均衡が取れた状態』(図中右端)と言えます。

この点を分かりやすくするため、布を例にして説明しましょう。 布は基本的に、たて糸とよこ糸が交互に交差する繊維構造です。その構造を最も丈夫に保つ織り方は、糸を機織り機(はたおりき)で強く打ち込んで、空間(糸と糸との隙間)を高密度な状態にすることです。 布の場合は平面構造ですが、これを立体織りにし、各構成要素が織り成す隙間を高密度に詰めていった状態こそが『均衡が取れた状態』と言えます。

同様に、限りなく正20面体に近い正多軸体(図中下段)に圧縮をかけていく場合も、最終的には同じく『均衡が取れた状態』(図中右端)へと至ります。

以上のことから、量子幾何学の観点から正多面体を見ると、正12面体も正20面体も、一つの「構造的に均衡が取れた正多軸体」の2つの側面であることが分かってきます。 逆に言えば、均衡の取れた正多軸体がバランスを崩し、三角形の虚空間に力が傾けば正20面体に限りなく近づいていき、もう一方の五角形の虚空間に力が傾けば正12面体に限りなく近づいていくと言えます。

また、ユークリッド幾何学では、この2つの多面体(正12面体と正20面体)は双対関係として示されていますが、このように量子幾何学の視点から捉えると、双対関係にある2つの多面体は「一つの均衡が取れた正多軸体がバランスを崩し、どちらかに変容した最終形体」と捉えることができます。

このことは、他の正多面体に対応する正多軸体についても同様です。 正6面体と正8面体は互いに双対関係にありますが、量子幾何学では、一つの正多軸体の変容過程における終着点がその2つであると認識することになります。 また正4面体は、それ自身が双対関係を担っていますが(自己双対)、量子幾何学では「一つの正多軸体の変容が元の形体に戻る」と認識することになります。

【図22:正三十軸体の変容】


ここで、以上の変容過程を相関図(図23参照)としてまとめました。 外側のユークリッド幾何学の領域には、それぞれの正多面体が配置されています。 左右に分かれた配置は、それぞれの双対関係を示すものです。 正多面体をユークリッド幾何学の概念から量子の世界に適した構造に転換したものが正多軸体ですが、その領域は内側に位置しています。 正多軸体の変容過程は、先の図22で示したように動的に移り変わっていきますが、図23では主なる状態を抽出して載せています。 その変容過程において『均衡が取れた状態』を示したものが、中央の列の領域になります。

正多面体に限りなく近づけた正多軸体は、人間の視覚では、ほぼ図中で示すような線・面で構成された正多面体と見分けがつきません。その視点からすれば、ユークリッド幾何学は量子幾何学の範疇に含まれるとも言えます。今までは、単に量子の世界が幾何学的に解釈されてこなかったから、このことが見えなかったに過ぎません。

【図23:正多面体と変容する正多軸体との相関図】


結論として、ユークリッド幾何学が量子幾何学の一表層であるならば、五つの正多面体は、量子の世界では動的に変容し、静的な状態としては『均衡が取れた状態』となり、結果としてそれらは3つに集約されると言えます。

その3つの『均衡が取れた状態』の正多軸体は、変容過程の中間に位置し、構造的には最も虚空間が高密度に圧縮された状態になります(図24参照)。

【図24:ニュートラル状態の正多軸体】

次章以降では、正多面体に対応する正多軸体以外の、異なる多軸体も扱っていくため、この状態の多軸体を『ニュートラル状態』もしくは『ニュートラルな正多軸体』と呼んで区別します。 また、正多軸体の分類を識別するため、6本の軸から構成される正多軸体を正六軸体、12本の軸から構成される正多軸体を正十二軸体、30本の軸から構成される正多軸体を正三十軸体と呼ぶことにします。

次章では、この三つの正多軸体に共通する規則性を取り上げ、その要因となる視覚では認識困難な虚空間の存在、さらにそれを形成する核形態にまで迫っていきます。


8/06/2026

テンセグリティの構造原理  第六章 正多面体から正多軸体(Reguler polyaxial structures)へ

では、プラトン立体を量子幾何学によって構造転換していきましょう。ここからは本格的に幾何学的構造を扱う段階に入るため、プラトン立体も幾何学の正式名称である「正多面体」と表記します。

量子幾何学には先に挙げた5つのルールがあります。その中で構造を構築するために必要なのは、第1章で触れた「虚空間」の概念を除く以下の3つです。

  1. クオークを本幾何学の構成要素とし、線状もしくは軸状に認識したものを「クオーク線」または「クオーク軸」と呼ぶ。線が太くなり立体状に変容したものは「クオーク体」と呼ぶ。

  2. クオークの交差箇所において、クオーク同士が交わって一体化することはない。また、交差は最小3本の軸で構成する。

  3. 各クオーク軸は、必ず互い違いに交差する格子構造を形成し、互いに引き寄せ合う。

以上のルールにのっとり、最もシンプルな段階から考えてみましょう。正多面体の中で最も面数の少ない「正四面体」を用います。

正四面体を構成する正三角形の面は4枚あります。正三角形の辺は3本ずつありますが、各辺は隣り合う三角形と共有されるため、全体で6本となります(図7上部参照)。

この辺をクオーク線とみなし、それぞれの辺が交わって一体化することなく立体的に交差し、かつ互い違いに組み合う規則性を持たせて構成します。線で描くと交差箇所が「点」に見えてしまうため、軸を太くした立体的な状態(図15下部参照)でこれを示します。

【図15:正四面体のフレーム構造からクオーク軸構造への変換】


ルール2に従い、軸の交差部において2つの軸は交差して一体化せず、互いに引き寄せ合う関係となります。ここで重要なのは、交差部における軸の上下関係(重ね順)を統一することです。1箇所でも上下関係が逆転していれば、引き寄せ合う力のバランスが崩れ、正常な三角形の格子を形成できなくなり、構造として自立しません。

各軸が互い違いに網目のごとく交差することで、軸の格子は中央に三角形の「虚空間」を形成します。見方を変えれば、虚空間が形成されることでそこに「渦」が発生し、軸同士を引き寄せているとも言えます。なお、軸の上下の交差パターンを反転させることで、虚空間には右回り・左回りという2種類の「渦」を生み出すことができます(図16参照)。構造上の強度としてはどちらを選択しても問題ありません。

【図16:交差の上下関係と虚空間に生じる渦の向き】


ユークリッド幾何学において、多面体の各頂点は複数の稜線が1点で交わる場所ですが、量子幾何学においては「点」が存在する代わりに「虚空間」が存在します。図17:は、正四面体の頂点に対応する軸の交差部を拡大したものです。そこには小さな三角形の「虚空間」が確かに形成されていることがわかります。

【図17:交差部に生じる三角形の虚空間】


ここでは軸を「直線」として捉えていますが、読者の中には「クオークの流れが動的で円環状であるならば、なぜそれを構成する軸は『直線』なのか?」という疑問を抱く方もいるでしょう。

本来、量子世界の観点から見れば、クオークは円環状に循環するリング状のエネルギー流として捉える方が自然です。

そこでまず、円環を用いた構造模型である「リングユニット(※10)」を見てみましょう(図18参照)。正四面体に対応させるため、6つの円環が中心部で交差し、それぞれの円環の一部が正四面体の稜線に該当する役割を果たしています。

【図18:円環を互い違いに組んだクオークの流れを示すリングユニット】


【図19:図18における正四面体対応の交差箇所を抽出した構造】

さらに視点をミクロへとフォーカスしていくと、この交差構造は多軸体と全く同じ“互い違いの織り込み構造”を持っていることがわかります(図11参照)。

すなわち、一見すると曲線である円環も、ミクロな視点へとフォーカスを深めていけば、局所的には「直線」へと近づいていくのです。この円環と直線の関係は、身近な「水平線」を思い浮かべるとより理解しやすいでしょう。目の前に広がる水平線は真っ直ぐな直線に見えますが、視点をマクロに広げれば地球が球体であるため、実際には巨大な円環の一部です。

つまり「直線軸」とは、クオークが描く円環状の流れの一部分を抽出し、ベクトルとして捉え直したものにほかなりません。したがって、この構造の本質は部材の「見た目の形状(直線か曲線か)」にあるのではなく、「互いに織りなす交差の関係性」そのものにあるのです。

ちなみに、この「関係性の不変性」は、部材が紐状であっても全く同様に成立します(図20参照)。


【図20:紐状の部材による同様の交差構造(Science Tokyoウェブサイトより引用)】

さらに、本著で構成要素として直線軸を選択した最たる理由は、本書の究極の目的にあります。それは、ミクロな量子幾何学の原理を、マクロな実体ある「建築構造」へと技術転換・応用することです。現実の構造物として組み上げる際、幾何学要素としては直線軸を用いることが最も強靭であり、施工・実用・構造解析的にも極めて合理的だからです。

今後、このように直線軸で構成された多面体対応の軸組み構造を「多軸体(Polyaxial Structures)」と呼び、特に正多面体に対応するものを「正多軸体(Regular Polyaxial Structures)」と定義します。

それでは、残る4つの正多面体も同様に多軸体へと変換していきましょう。正四面体と同じく、各立体の稜線を軸に置き換え、軸の交差部を互い違いの規則性で統一して構造を形成していきます。

視覚的には、軸が細くなるほど面の印象に近づくため、軸の交差関係が明確に判別できる太さに調整した状態を図21に示します。

【図21:各正多面体に対応する正多軸体の一覧】

正六面体(立方体)に対応する多軸体を「正六軸体」と呼びます。面体の頂点に対応する3本の軸が交差する箇所には、三角形の「虚空間」が生じています。同様に、正八面体に対応する「正八軸体」には四角形の虚空間が、正十二面体に対応する「正十二軸体」には三角形の虚空間が、そして正二十面体に対応する「正二十軸体」には五角形の虚空間が生じていることが確認できます。

これらの「虚空間」が形成されることで、ある重要な構造的仕組みが見えてきます。その仕組みは、従来の正多面体の「面」による構成では視覚的に認識することが困難ですが、多軸体の「軸と虚空間」に置き換えることで一気に明瞭になります。

次章では、この多軸体が秘める構造的仕組みについて、具体的に紐解いていくことにしましょう。